Dans une publication du 25 septembre 2026, des contributeurs de LeRobot présentent une chaîne reliant téléopération, données et apprentissage sur le Unitree G1. Leur montage ajoute des pinces, des caméras et du matériel de communication. Il s’agit d’un travail de recherche sur un robot équipé pour l’expérience, pas d’une nouvelle fonction livrée sur chaque G1.
Apprendre une tâche tout en gardant l’équilibre
Un humanoïde doit faire deux choses à la fois : décider du geste utile et stabiliser son corps. Les travaux OpenHLM explorent cette séparation entre apprentissage de la tâche et commande rapide du mouvement. Pour le lecteur, la distinction est essentielle : comprendre une consigne ne suffit pas à exécuter un geste fiable avec tout le corps.
Des outils pour expérimenter, pas un assistant prêt à l’emploi
La documentation LeRobot du G1 rassemble simulation, téléopération, collecte et entraînement. Elle décrit un environnement de développement et ses dépendances. La disponibilité du code ne supprime donc ni la préparation du matériel ni le travail de validation.
Pour une équipe de recherche, l’intérêt est de pouvoir suivre une expérience de bout en bout. Notre conseil : commencer par une tâche étroite, conserver les échecs dans les données et définir les critères de réussite avant l’entraînement. Déplacer plusieurs fois le même objet ne répond pas encore à la question de la robustesse face à d’autres objets ou à un changement de décor.
Avant de choisir un G1 : vérifier la version
Unitree distingue le G1 standard du G1 EDU et réserve le développement secondaire à l’EDU dans son tableau comparatif. Il faut donc vérifier l’édition, les accès logiciels, les préhenseurs et les capteurs nécessaires au projet. Une vidéo réalisée avec un montage de laboratoire ne décrit pas le contenu d’un colis commercial.
Notre lecture : c’est une piste intéressante pour les laboratoires qui travaillent déjà sur l’apprentissage robotique. Pour découvrir d’abord la collecte de démonstrations et la manipulation sur table, un bras de développement peut constituer une première étape plus simple à organiser.
À explorer : la fiche Unitree G1 et la simulation du SO-101 avec MuJoCo Warp.
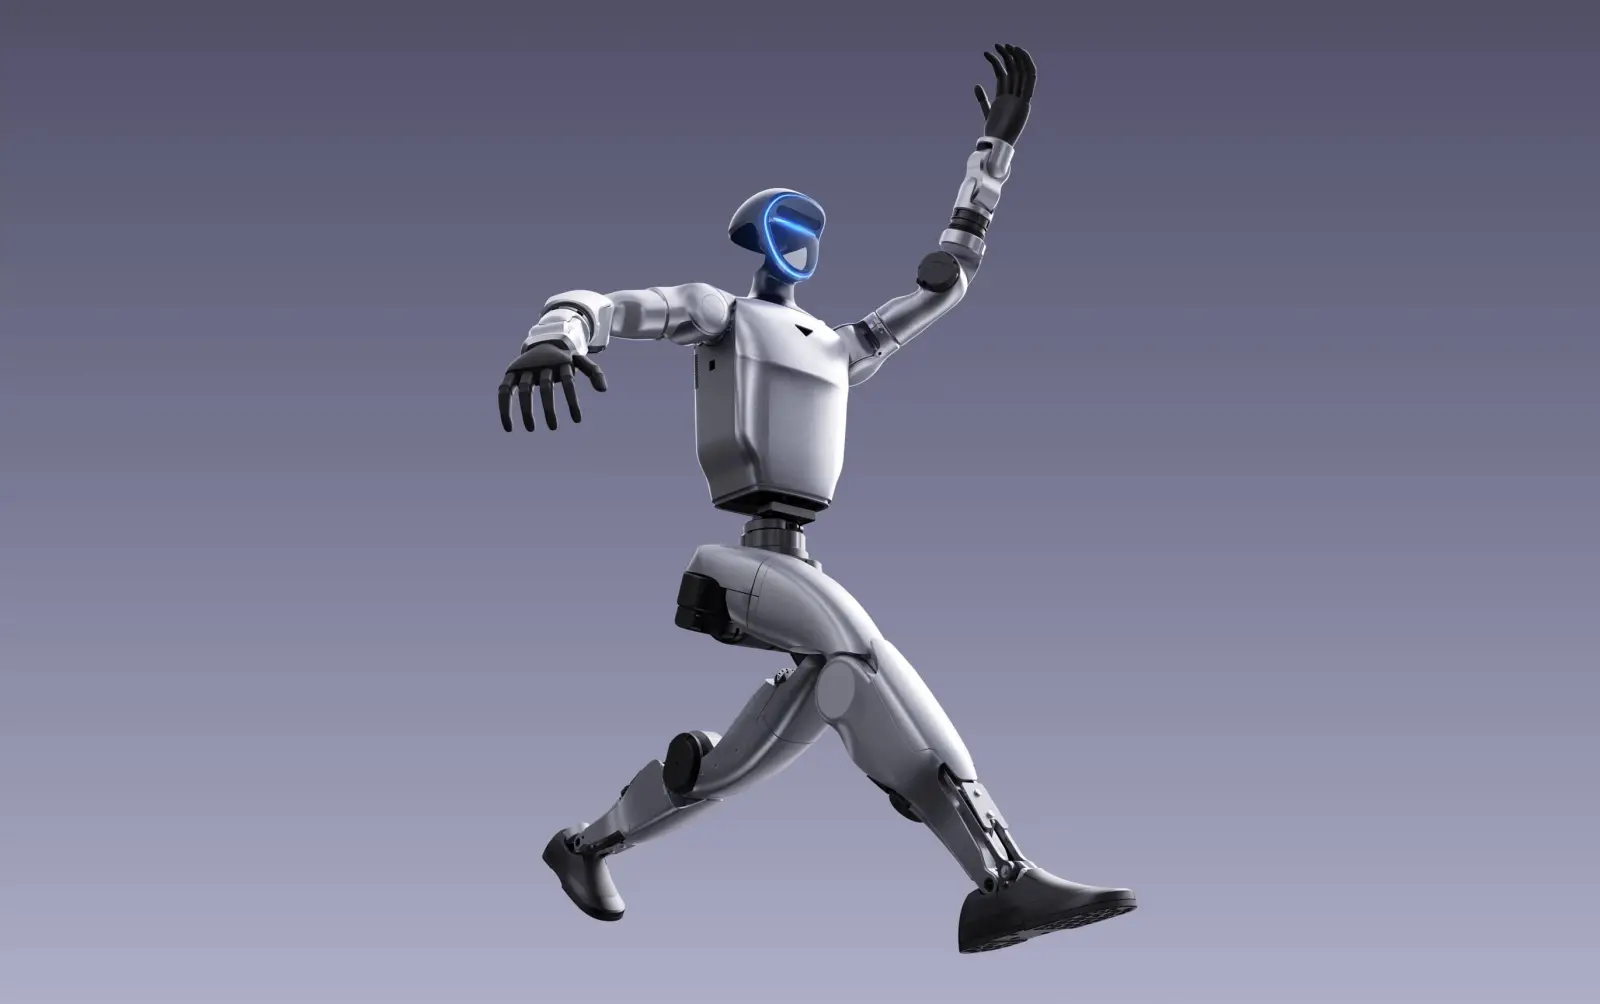
Visuel : rendu officiel Unitree Robotics, utilisé pour identifier la plateforme. Il ne représente pas le montage expérimental LeRobot ; les mains dépendent de la configuration. Bybotix n’a pas reproduit ces expériences.