Dans un tutoriel publié le 23 septembre 2026, NVIDIA prend le bras SO-101 comme exemple pour passer de MuJoCo sur CPU à MuJoCo Warp sur GPU, jusqu’à 2 048 environnements parallèles. L’exemple utilise une commande programmée de prise et dépose, pas une intelligence entraînée à réussir n’importe quelle manipulation.
Pourquoi faire tourner plusieurs simulations ?
Warp est un outil de calcul qui permet d’écrire en Python des programmes exécutés notamment sur GPU. MuJoCo Warp s’appuie sur cette approche pour simuler en parallèle plusieurs états d’un même modèle physique.
L’intérêt, pour une équipe, est de multiplier les essais : positions de départ, trajectoires ou paramètres peuvent être explorés dans des environnements distincts. Cela peut préparer des campagnes d’évaluation et d’apprentissage. Le nombre de mondes simulés reste toutefois une capacité de calcul, pas une mesure de l’intelligence du robot.
2 048 mondes ne veut pas dire 2 048 fois plus rapide
Il faut distinguer le temps nécessaire à une simulation et le volume total de calcul effectué sur l’ensemble du lot. Les performances dépendent du GPU et de la scène. La documentation de MuJoCo Warp décrit également les limites de mémoire et de contacts à dimensionner : augmenter le parallélisme ne dispense pas de vérifier la validité des résultats.
Ce que cela change pour un projet SO-101
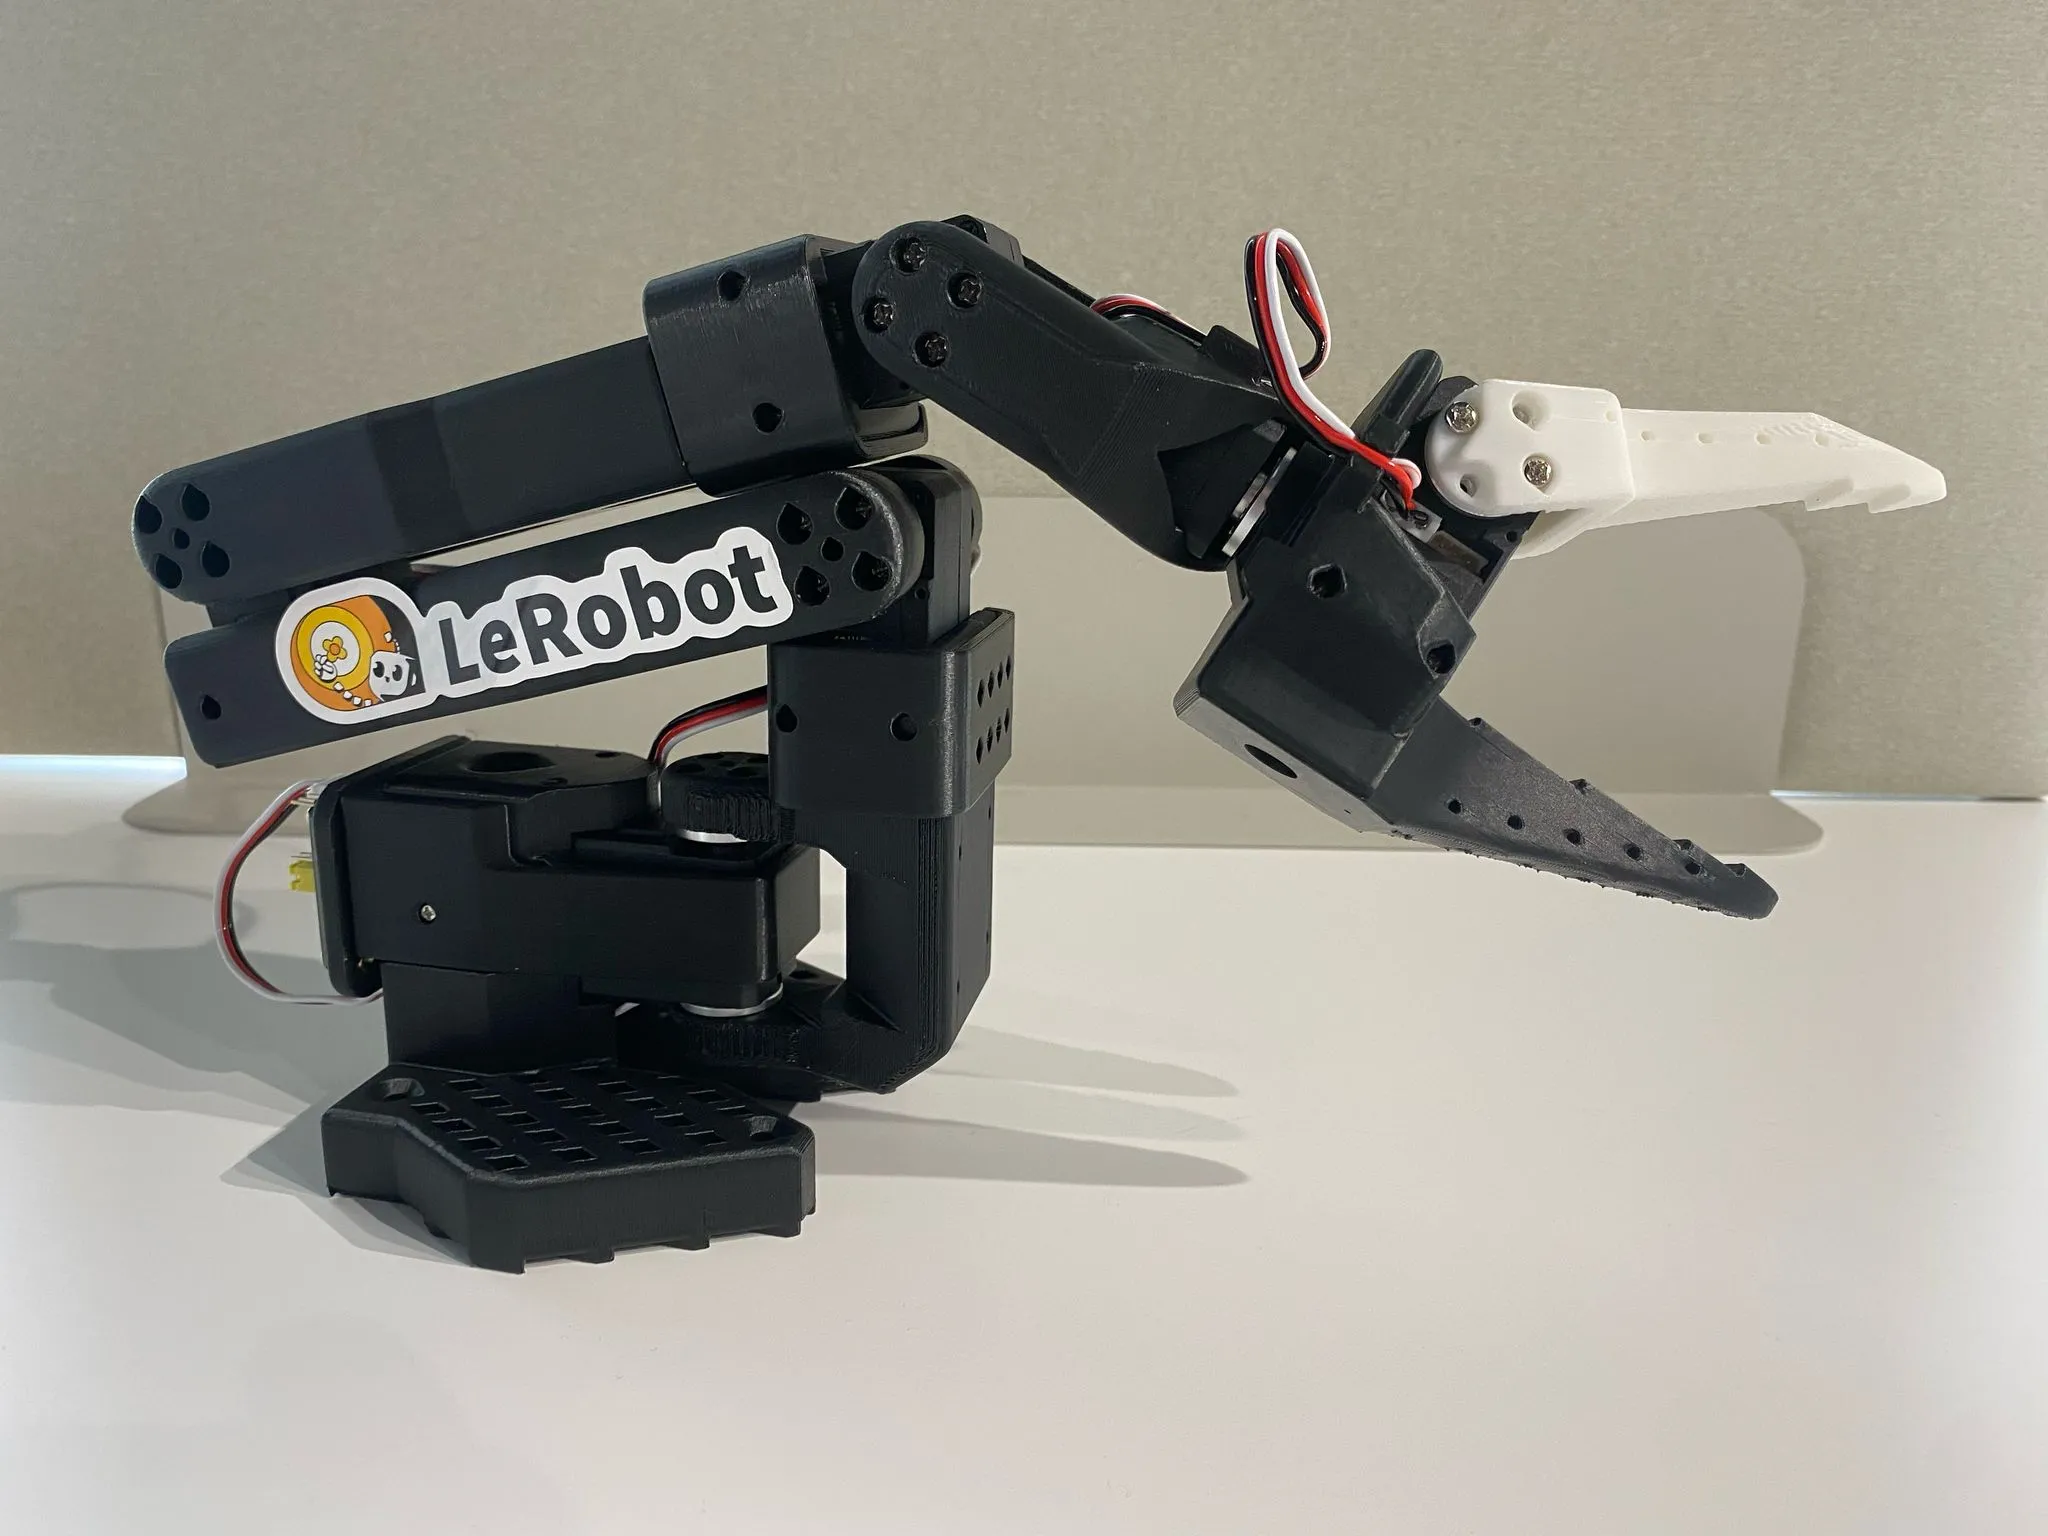
Le SO-101 documenté par LeRobot associe un bras leader pour guider les gestes et un bras suiveur qui les exécute. La mise en service comprend configuration des moteurs et calibration. La simulation complète ce travail ; elle ne remplace ni la préparation du bras réel ni les essais physiques.
Notre conseil : choisir d’abord une petite tâche mesurable, valider un environnement de référence, puis augmenter le nombre d’essais. Avant le passage au matériel, prévoir une validation supervisée, à vitesse réduite, avec une zone de travail dégagée. Frottements, jeu mécanique et perception doivent être confrontés au réel.
Pour une école ou un laboratoire, ce sujet offre un bon fil conducteur : relier modèle physique, logiciel et expérience. Il ne permet pas de promettre aujourd’hui une cellule autonome simplement en achetant un kit.
À explorer : la fiche LeRobot SO-101 et l’apprentissage sur l’humanoïde G1.
Visuel : bras physique issu de la documentation Hugging Face / LeRobot, et non capture des simulations NVIDIA. Bybotix n’a pas exécuté ce tutoriel ni mesuré ses performances.