Le 9 novembre 2026, à la conférence CoRL d’Austin, NVIDIA a présenté une série d’outils pour l’apprentissage des robots. Deux intéressent directement les équipes qui travaillent sur des humanoïdes ou des bras : le modèle GR00T 2 et la plateforme de simulation Isaac Lab 3.0.
GR00T 2 : un modèle qui imagine avant d’agir
NVIDIA décrit GR00T 2 comme un « modèle d’action du monde » ouvert, construit sur Cosmos. À partir des images récentes, de la consigne et de l’état du robot, il prédit à la fois la suite de la vidéo et la séquence de mouvements à exécuter. Il a été préentraîné sur plus de 400 000 heures de vidéos de personnes au travail filmées à hauteur des yeux, plus de 10 000 heures de démonstrations à la pince portative et 23 500 heures de téléopération de robots, dont un Unitree G1. NVIDIA met en accès libre 100 000 heures de ces vidéos humaines sur Hugging Face.
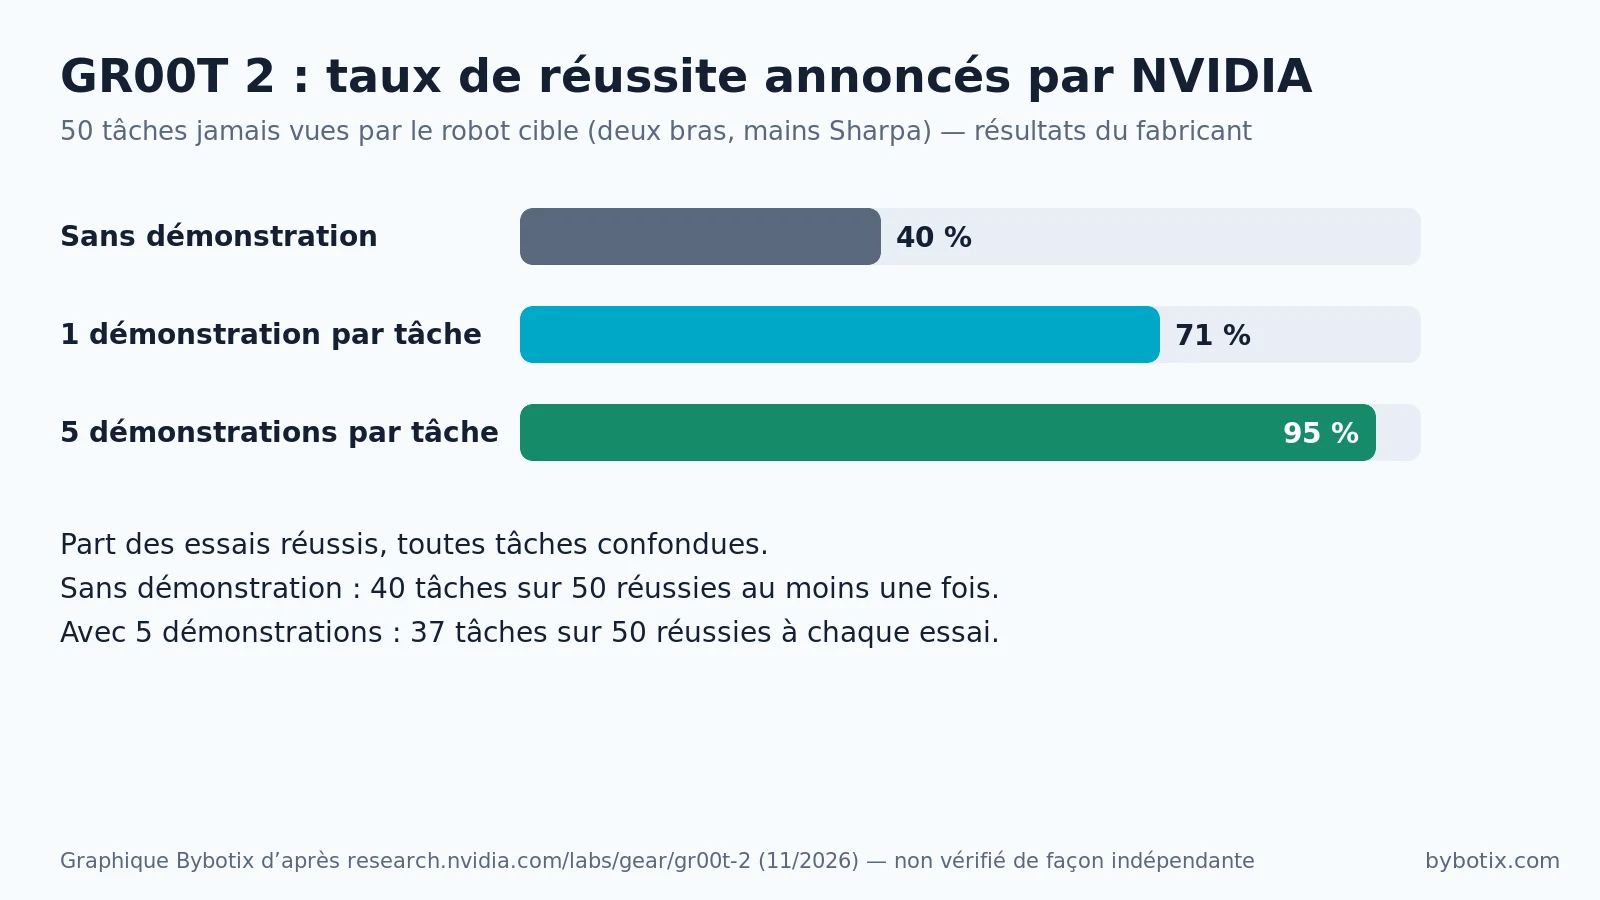
Sur 50 tâches jamais vues par le robot de test, un robot à deux bras équipé de mains Sharpa, NVIDIA annonce 40 % d’essais réussis à partir de la seule consigne. Avec une démonstration par tâche, ce taux passe à 71 %. Avec cinq démonstrations, soit moins de trois minutes de données et une demi-heure d’ajustement sur une seule carte RTX 5090, il atteint 95 %. Ces tâches figuraient dans les données d’autres robots ou dans les vidéos humaines, mais jamais dans celles du robot testé.
Isaac Lab 3.0 : déjà disponible
Isaac Lab 3.0 est publié sur GitHub depuis le 20 octobre. On peut y choisir entre deux moteurs physiques, PhysX et Newton ; ce dernier permet de simuler des objets souples comme des câbles ou du tissu. NVIDIA annonce jusqu’à 2,5 fois plus de vitesse d’entraînement que la version 2.3 sur un test de manipulation fine guidée par la vision. Des agents IA peuvent aussi préparer les environnements d’entraînement. NVIDIA ajoute Isaac Lab-Arena 0.4, en préversion, pour évaluer des politiques sur des milliers de variantes, ainsi que deux bancs d’essai industriels, DexBench et VABAR.
Ce qui reste à voir
- La disponibilité de GR00T 2. Le code est annoncé « disponible en décembre ». La licence et les poids du modèle ne sont pas encore précisés.
- Des essais indépendants. Les taux de réussite viennent de NVIDIA, sur un robot et un choix de tâches définis par NVIDIA.
- Le matériel nécessaire. Une démonstration ne suffit que si le robot a des mains, des caméras et un calcul compatibles avec le modèle.
Notre lecture : pour une équipe qui achète un robot de recherche, la promesse est concrète : moins de démonstrations à enregistrer pour chaque nouvelle tâche. Isaac Lab 3.0 peut s’essayer dès maintenant. Pour GR00T 2, il faut attendre la publication du code et vérifier la licence. Avant d’acheter un robot, demandez s’il est déjà pris en charge par les outils de NVIDIA ; c’est le cas du Unitree G1, utilisé pour l’entraînement.
À explorer : la fiche Unitree G1, le bras LeRobot SO-101 et la simulation GPU du SO-101 avec Warp.
Visuels : Bybotix, d’après les informations publiées par NVIDIA. Bybotix n’a pas testé ces outils.